
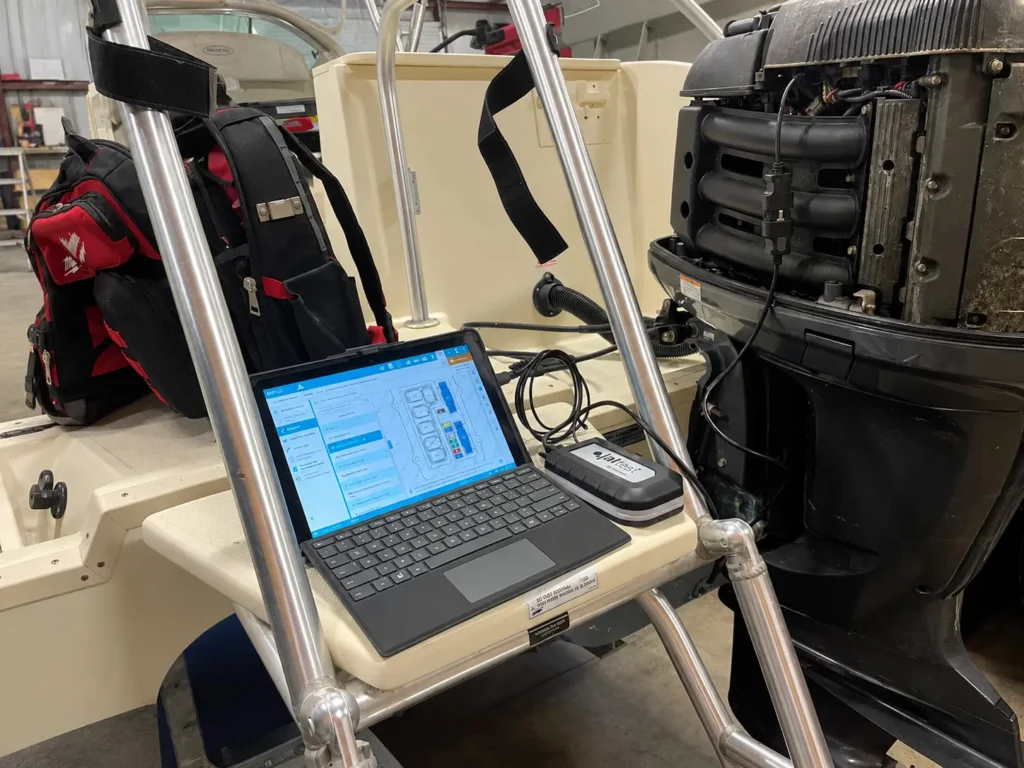
Діагностика двигунів катерів та яхт: чому звичайного автосканера недостатньо
Коротко: Двигун катера чи яхти часто споріднений з промисловими дизелями, які працюють і на вантажівках. Але електроніка судна влаштована інакше. Крім блока керування двигуном є окремі блоки біля керма, електронні важелі газу і реверсу та мережа навігаційного обладнання NMEA 2000. Ця мережа побудована на CAN-технології і спирається на протокол J1939. До цього додається морське середовище. Сіль, вологість і вібрація роблять корозію роз’ємів однією з типових причин плаваючих помилок. Тому для суднових двигунів потрібен інструмент, який працює з фірмовими протоколами і роз’ємами виробників та читає коди всіх блоків системи, а не тільки двигуна.
Власник яхти чи сервіс водної техніки часто стикається з однією ситуацією. На дисплеї з’являється попередження, а двигун зовні працює нормально. У наземному транспорті для такого випадку є діагностичний сканер. З морською технікою все складніше.
Ця стаття пояснює, чим електроніка суднового двигуна відрізняється від автомобільної. Далі розбираємо мережі на борту, типові причини плаваючих помилок і те, як будувати діагностику системно.
Чим суднова електроніка відрізняється від автомобільної
Багато суднових дизелів не є унікальними розробками. Це варіації промислових двигунів. Стандарт SAE J1939, на якому працюють вантажівки, застосовується також у суднових силових установках, електрогенерації та промислових насосах. Причина проста: розробка двигуна коштує дорого, тому одну конструкцію використовують у різних галузях.
Проте діагностика від цього не спрощується. Навколо двигуна на судні будується власна електронна надбудова. До неї входять пост керування біля керма, електронні важелі газу і реверсу, керування кермом, датчики і дисплеї. Саме ця надбудова відрізняє судно від вантажівки.
Ще одна відмінність – різноманітність виробників. На ринку одночасно представлені виробники стаціонарних двигунів: Volvo Penta, Yanmar, Cummins, MAN, MTU. Поруч з ними працюють виробники підвісних моторів і гідроциклів: Mercury, Yamaha, Suzuki, Honda, Sea-Doo. Кожен бренд має власні формати кодів і діагностичні роз’єми. Наприклад, для Yanmar існує окремий діагностичний кабель із трьома контактами. Для Volvo Penta є окремі кабелі для дизельних і бензинових двигунів.
Ця різноманітність стосується і типів техніки. Стаціонарний двигун встановлений всередині корпусу і працює разом із редуктором або колонкою. Підвісний мотор кріпиться ззовні на транці. Гідроцикл має власну компактну силову установку. Окремо стоять допоміжні двигуни і генераторні установки на борту. Виробники мають власні діагностичні інструменти для своїх двигунів, тому змішаний парк техніки швидко множить кількість потрібних систем.
Дві мережі на борту: керування двигуном і NMEA 2000
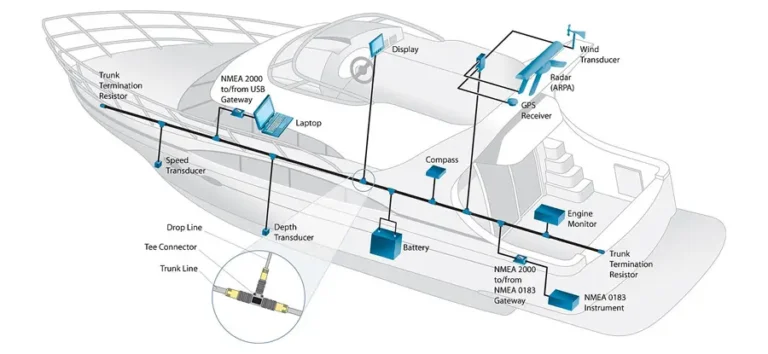
На сучасному судні працює не одна електронна мережа, а кілька. Одна обслуговує двигун і керування ним. Інша об’єднує навігаційне та контрольне обладнання: ехолоти, картплотери, датчики, дисплеї. Для другої існує галузевий стандарт NMEA 2000.
NMEA 2000 побудований на CAN-шині і спирається на протокол J1939 – той самий, що використовується на вантажівках. Швидкість передачі фіксована і становить 250 кбіт/с. Міжнародна версія стандарту має позначення IEC 61162-3. Пристрої NMEA 2000 і J1939 можуть співіснувати в одній фізичній мережі.
Топологія мережі відрізняється від автомобільної. Є магістральний кабель, який проходить через усе судно. Кожен пристрій підключається до нього коротким відгалуженням через Т-подібний роз’єм. Довжина відгалуження не повинна перевищувати 6 метрів. Максимальна довжина магістралі становить 250 метрів для кабелю Mini і 100 метрів для кабелю Micro.
Фізично стандарт використовує кабелі та роз’єми типу DeviceNet. Це п’ятиконтактний роз’єм M12. Живлення мережі подається по самому магістральному кабелю.
На кожному кінці магістралі стоїть термінальний резистор на 120 Ом. Це знайомо з нашої статті про CAN-шину на вантажівці. Два резистори по 120 Ом паралельно дають близько 60 Ом між лініями CAN High і CAN Low. Тому перевірка опору мультиметром при вимкненому живленні працює і на судновій мережі NMEA 2000.
Для порівняння корисно бачити три покоління суднових мереж поруч.
| Стандарт | Фізичний рівень | Швидкість |
|---|---|---|
| NMEA 0183 | Послідовний обмін текстовими повідомленнями | 4800 бод |
| NMEA 2000 | CAN-шина, магістраль з відгалуженнями | 250 кбіт/с |
| OneNet | Ethernet | від 100 Мбіт/с до 10 Гбіт/с |
Старий стандарт NMEA 0183 ще можна зустріти на давніх суднах. OneNet – новіший наступник NMEA 2000, який працює через Ethernet.
Є й нюанс з брендами навігаційного обладнання. Raymarine SeaTalk NG і Simrad Simnet – це стандартні мережі NMEA 2000, але з нестандартними роз’ємами. Для підключення до загальної магістралі потрібні перехідники.
Важливо не плутати мережі. У випадку Volvo Penta виробник прямо зазначає: головна шина з критичними сигналами, зокрема командами газу і реверсу, закрита. Відкриті інтерфейси є для всього іншого. Дані двигуна можна передавати в мережу NMEA 2000 через спеціальні шлюзи, щоб показувати їх на навігаційних дисплеях.
Приклад: система EVC у двигунів Volvo Penta
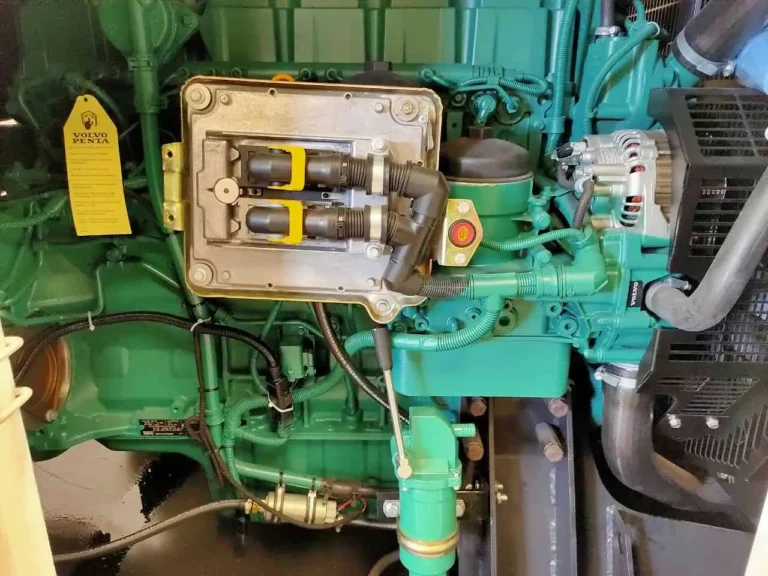
Volvo Penta використовує електронну систему керування судном EVC (Electronic Vessel Control). Це розподілена система на основі CAN-шини. У базовій конфігурації є два блоки.
Перший блок – PCU (Powertrain Control Unit) у моторному відсіку. Він сполучається з двигуном і трансмісією. Другий блок – HCU (Helm Control Unit) біля керма. Він сполучається з приладами, ключем і важелями керування.
Усі команди і дані приладів передаються по одному магістральному кабелю. Тому додатковий пост керування, наприклад на фліпбриджі, підключається просто. Уся інформація вже є в мережі.
Для діагностики це означає важливу річ. Несправність може бути не в двигуні, а в одному з вузлів системи керування. Керівництво до EVC описує, наприклад, несправність важеля керування, після якої двигуном неможливо керувати. Є також несправність панелі EVC. У таких випадках сам двигун може бути повністю справним.
Повідомлення на кшталт Check EVC System саме по собі не вказує на причину. Це загальне попередження системи керування. Для його розшифровки потрібно прочитати коди несправностей, і тут потрібно розуміти їхню структуру.
Як читати коди: ідентифікатор блока, параметр і режим відмови
Коди несправностей EVC відображаються у форматі з трьох частин. Ідентифікатор блока (MID) показує, який саме блок системи повідомляє про проблему. Ідентифікатор параметра (PSID або SID) вказує, що саме перевіряється. Режим відмови (FMI) пояснює, як саме цей параметр вийшов з ладу.
Найкорисніша частина для швидкого аналізу – FMI, бо його значення стандартизовані. За визначенням SAE J1939 існує 32 режими відмови, від 0 до 31. Принцип знайомий з діагностики вантажівок. Ось найпоширеніші значення:
| FMI | Значення за SAE J1939 | Що це означає на практиці |
|---|---|---|
| 0 | Дані коректні, але вище норми (найсерйозніший рівень) | Параметр занадто високий: перегрів, надмірний тиск |
| 1 | Дані коректні, але нижче норми (найсерйозніший рівень) | Параметр занадто низький, наприклад тиск оливи |
| 2 | Дані нестабільні, переривчасті або невірні | Підозра на поганий контакт або потерту проводку |
| 3 | Напруга вище норми або замикання на живлення | Сигнальний дріт замкнений на живлення, датчик відключений |
| 4 | Напруга нижче норми або замикання на масу | Сигнальний дріт замкнений на масу або обірваний |
| 5 | Струм нижче норми або обрив кола | Обрив ланцюга виконавчого пристрою |
| 6 | Струм вище норми або замикання на масу | Замикання в колі виконавчого пристрою |
| 7 | Механічна система не реагує належним чином | Вузол заклинило або він вийшов з ладу механічно |
| 9 | Аномальна частота оновлення даних | Повідомлення по шині надходять не за розкладом |
| 31 | Умова існує | Загальна несправність без подальшої класифікації |
Два значення особливо важливі для морської техніки. FMI 2 вказує на нестабільні дані, а FMI 9 – на збої в зв’язку між блоками. Саме так можуть проявлятись слабкі контакти і корозія роз’ємів, про які йдеться нижче.
Є ще одна практична деталь. FMI 3 і FMI 4 для одного й того самого параметра потребують різних перевірок. У першому випадку шукають замикання на живлення, у другому – на масу або обрив.
Значення FMI наведено за стандартом SAE J1939. Формат кодів Volvo Penta схожий, але точне значення параметра PSID і умови його спрацювання слід звіряти з документацією виробника.
Чому на морській техніці так часто трапляються плаваючі помилки
Морське середовище поєднує сіль, вологу і постійну вібрацію. Сіль прискорює корозію роз’ємів і клем. Корозія підвищує опір контакту. У результаті з’являються непостійні збої, які залежать від умов: вологості, температури, навантаження.
Показовий приклад – комунікаційна помилка між постом керма і двигуном. Причиною може бути не блок керування, а окислений кінець кабелю. Тому першим кроком часто стає очищення і повторне підключення роз’ємів.
Морський стандарт ABYC вимагає лудженого мідного дроту. Звичайний автомобільний дріт без лудіння швидко корозує в морському середовищі. Тому використання автомобільних компонентів на судні створює приховані ризики. Щоб запобігти втомі провідників від вібрації, ABYC рекомендує закріплювати проводку приблизно кожні 46 сантиметрів (18 дюймів).
Ще один чинник – живлення. Стабільність напруги і якість заземлення критичні для роботи електроніки. Просідання напруги може викликати таймаути зв’язку на CAN-шині. Тому слабкий акумулятор або поганий контакт маси іноді проявляється як цілий набір непов’язаних кодів.
Галузеві джерела з морської діагностики наголошують ще на одному. Коди несправностей часто вказують на симптом, а не на справжню причину. Для пошуку причини застосовують вимірювання падіння напруги на ділянках ланцюга, перевірку сигналів осцилографом і перевірку опору ізоляції проводки.
Які функції діагностики потрібні для суднових двигунів
Базове зчитування кодів – лише початок. Для повноцінної роботи з суднової технікою потрібен ширший набір функцій.
| Функція | Для чого потрібна |
|---|---|
| Зчитування і скидання кодів | Побачити активні та збережені помилки всіх блоків системи |
| Живі параметри | Оберти, температура, тиск оливи в реальному часі |
| Тест відключення циліндрів | Перевірка форсунок або котушок запалювання залежно від типу двигуна |
| Тест компресії | Оцінка стану циліндро-поршневої групи |
| Калібрування важелів керування | Коректна робота газу і реверсу після заміни важеля чи блока |
| Діагностика і калібрування керма | Налаштування системи керування рухом судна |
| Калібрування форсунок і зміна параметрів | Адаптація двигуна після ремонту |
| Технічні дані та електросхеми | Пошук несправності за схемою, а не навмання |
На окремих сучасних дизелях є системи очищення вихлопу. Діагностика таких двигунів охоплює ті самі завдання, що й на вантажівках. Це, наприклад, моніторинг рівня сажі та перевірка ефективності SCR.
Чому схема один бренд - один сканер обходиться дорого
Кожен виробник має власну дилерську систему. Для Volvo Penta це інтерфейс VODIA, для Cummins – програма INSITE. Mercury і Yamaha також мають власні системи. Сервіс, який обслуговує кілька марок, змушений тримати кілька окремих інструментів з окремими ліцензіями.
Ту саму проблему ми розбирали на прикладі діагностики сільгосптехніки різних брендів. Логіка однакова. Кожен додатковий бренд множить витрати на обладнання, навчання персоналу і час перемикання між програмами.
Мультимарочні платформи для морської техніки вирішують це інакше. Один інструмент охоплює кілька виробників у єдиному інтерфейсі. Типове покриття включає стаціонарні та підвісні двигуни, гідроцикли і генераторні установки. Для чартерної компанії чи марини зі змішаним флотом це суттєва перевага.
Послідовність діагностики суднового двигуна
Системний підхід дає точніший результат, ніж спроба вгадати причину за одним попередженням.
Крок 1. Зафіксувати симптом і умови його появи. Коли виникає попередження: на холостих, під навантаженням, при повному газі, після прогріву? Плаваючі збої відтворюються за певних умов, і ця інформація скорочує пошук.
Крок 2. Зчитати коди з усіх блоків. Не тільки з блока двигуна. У системі на кшталт EVC причина може лежати в блоці біля керма, в панелі чи в важелі керування.
Крок 3. Перевірити живлення і маси. Виміряти напругу акумулятора і падіння напруги на живленні постів керування. Просідання напруги дає хибні комунікаційні помилки.
Крок 4. Оглянути роз’єми і перевірити шину. Шукати корозію на кінцях кабелів і клемах. Для мережі NMEA 2000 виміряти опір між CAN High і CAN Low при вимкненому живленні. Орієнтир – близько 60 Ом.
Крок 5. Порівняти живі параметри і перевірити під навантаженням. При плаваючих збоях використати осцилограф. Після усунення причини очистити коди і виконати пробну перевірку в тих умовах, за яких виникала помилка.
Коли діагностика потрібна не за фактом поломки
Галузеві поради з обслуговування суден радять перевірки перед виходом, щорічні та сезонні. Дрібні несправності без регулярних перевірок перетворюються на поломки. Для електроніки є кілька типових приводів для планової комп’ютерної діагностики:
- Перед початком сезону – щоб виявити збережені коди та ознаки корозії роз’ємів до першого виходу
- Після тривалого простою – акумулятори і контакти за цей час могли втратити якість
- Після заміни блока, важеля чи датчика – перевірка, що новий вузол коректно працює в мережі і відкалібрований
- При будь-якому попередженні системи, навіть якщо двигун працює нормально
Обладнання для діагностики суднових двигунів
Для сервісів і власників, які працюють з кількома марками суднових двигунів, існують спеціалізовані мультимарочні платформи. Вони читають коди у фірмових форматах, показують живі параметри і виконують калібрування. Детальніше про таке обладнання – на сторінці Jaltest Marine.
Для консультації по підбору обладнання під ваш парк суден – зв’яжіться з нами.
Висновок
Двигун катера чи яхти технічно близький до промислових дизелів. Проте електроніка судна складніша: окремі блоки біля керма, електронні важелі, мережа NMEA 2000. До цього додаються корозія, вологість і вібрація. Тому значна частина несправностей виглядає як складна електронна проблема, а насправді є поганим контактом.
Практичний підхід простий. Читати коди з усіх блоків, а не тільки з двигуна. Перевіряти живлення, маси і роз’єми до того, як замінювати дорогі блоки. Для сервісу зі змішаним флотом найекономічніше рішення – один мультимарочний інструмент замість набору дилерських систем.
FAQ - Поширені запитання
Чи можна діагностувати двигун катера звичайним автосканером?
Зазвичай ні. Звичайні сканери розраховані на автомобільні протоколи. Виробники суднових двигунів використовують власні діагностичні роз’єми і формати кодів. Наприклад, для Yanmar існує окремий кабель із трьома контактами, а для Volvo Penta – окремі кабелі для дизельних і бензинових двигунів. Потрібен інструмент з відповідним покриттям і набором кабелів.
Що таке NMEA 2000 і чи це те саме, що CAN-шина двигуна?
NMEA 2000 – галузевий стандарт мережі навігаційного обладнання на судні. Він побудований на CAN-шині зі швидкістю 250 кбіт/с і спирається на протокол J1939. Але це не завжди та сама шина, що керує двигуном. У Volvo Penta, наприклад, головна шина з командами газу і реверсу закрита, а дані двигуна передаються в NMEA 2000 через шлюзи.
Що таке EVC у двигунів Volvo Penta?
EVC (Electronic Vessel Control) – розподілена електронна система керування судном на основі CAN-шини. У базовій конфігурації вона складається з блока PCU в моторному відсіку, який сполучається з двигуном і трансмісією, та блока HCU біля керма, який сполучається з приладами, ключем і важелями.
Що означає повідомлення Check EVC System?
Це загальне попередження системи керування. Саме по собі воно не вказує на причину. Несправність може стосуватись важеля керування, панелі, зв’язку між блоками або живлення. Для точного визначення потрібно прочитати коди системи, які відображаються у форматі MID, PSID або SID і FMI.
Що означає FMI у кодах несправностей суднового двигуна?
FMI (Failure Mode Identifier) – режим відмови, який показує, як саме вийшов з ладу параметр. За стандартом SAE J1939 існує 32 значення, від 0 до 31. Наприклад, FMI 3 означає напругу вище норми або замикання на живлення, FMI 4 – напругу нижче норми або замикання на масу, а FMI 9 – аномальну частоту оновлення даних. Формат кодів Volvo Penta схожий, але точні значення параметрів слід звіряти з документацією виробника.
Чому на суднових двигунах так часто трапляються плаваючі помилки?
Сіль, вологість і вібрація прискорюють корозію роз’ємів і клем. Корозія підвищує опір контакту і створює непостійні збої, які залежать від умов. Додатковий чинник – просідання напруги, яке може викликати помилки зв’язку на CAN-шині.
Чи потрібні різні сканери для Volvo Penta, Yanmar і Cummins?
Дилерські системи кожного виробника окремі: для Volvo Penta це VODIA, для Cummins – INSITE. Альтернатива – мультимарочна платформа, яка охоплює кілька виробників в одному інтерфейсі. Для сервісу зі змішаним флотом це зменшує витрати на обладнання і навчання персоналу.
Як перевірити термінацію мережі NMEA 2000?
При вимкненому живленні виміряти опір між лініями CAN High і CAN Low. На кожному кінці магістралі стоїть резистор на 120 Ом, тому два резистори паралельно дають близько 60 Ом. Значення 120 Ом вказує на відсутність одного резистора, а значення близьке до нуля – на коротке замикання між лініями.