
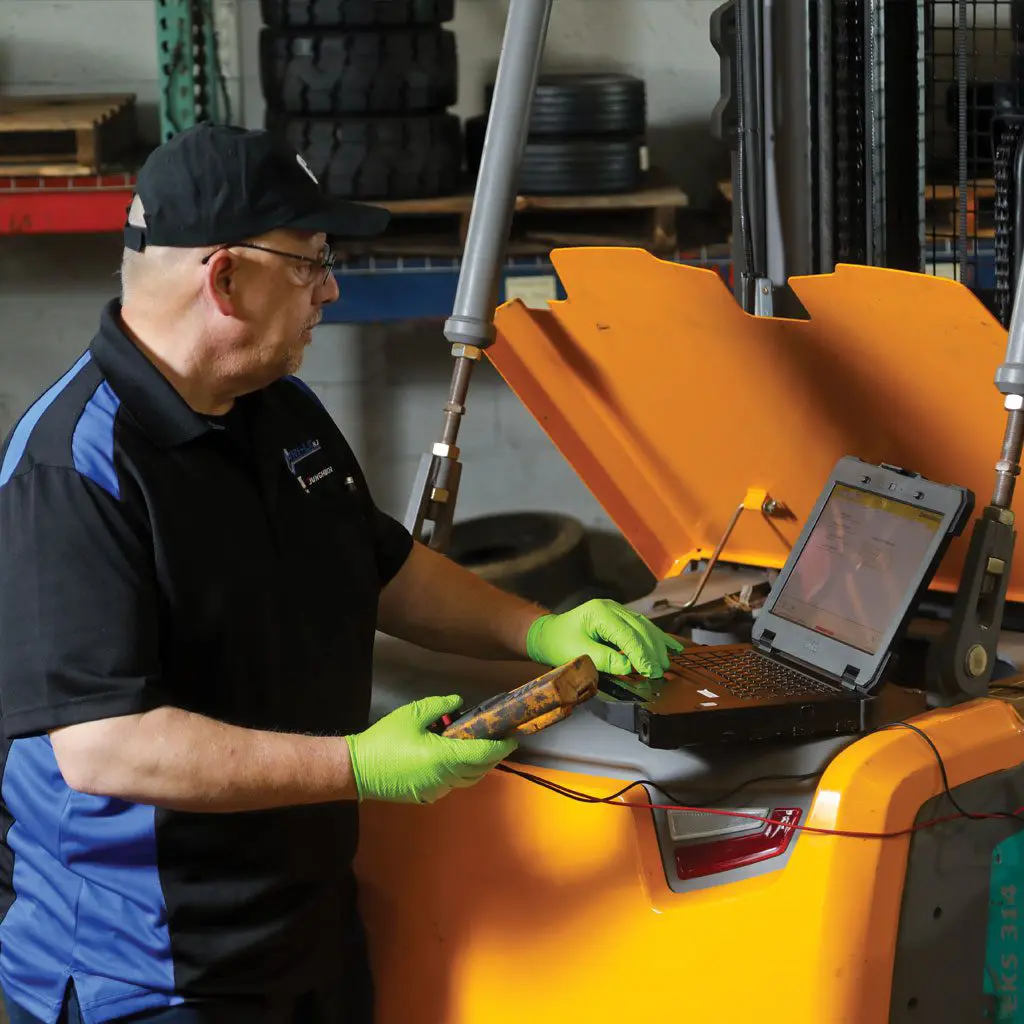
Коли навантажувачу потрібна комп'ютерна діагностика, а не тільки огляд механіка
Коротко: Сучасний електричний навантажувач – це не прості механічні вузли з одним контролером. Тяга, гідравлічний насос, кермо і дисплей часто керуються окремими електронними блоками, які обмінюються даними через CAN-шину за схемою master-slave. Частина несправностей – просідання акумулятора, втрата зв’язку між контролерами, зношення датчиків – зовні не проявляється взагалі, доки проблема не стає критичною. Візуальний огляд бачить тріщини, протікання і видимий знос. Комп’ютерна діагностика бачить те, що приховано всередині електроніки – коди несправностей, реальний стан тягового акумулятора, розбіжність між командованими і фактичними параметрами контролерів.
На ринку десятки сервісів пропонують ремонт і обслуговування навантажувачів. Більшість з них орієнтовані на вже наявну поломку – техніка зупинилась, викликали майстра, полагодили конкретний вузол. Але рідко хтось пояснює іншу частину питання – коли саме варто переходити від звичайного огляду механіка до повноцінної комп’ютерної діагностики, ще до того як проблема стала критичною.
Ця стаття про архітектуру електроніки сучасної складської техніки, типи несправностей, які приховані від ока, і про те, коли діагностичний сканер справді потрібен – а не просто бажаний.
Чому візуальний огляд бачить не все
Візуальний огляд і базова перевірка механіком закривають важливу, але обмежену частину можливих проблем: тріщини в металоконструкції, протікання гідравліки, видимий знос гальмівних колодок, стан шин і вил. Це необхідний перший рівень контролю – і він нічого не каже про стан електроніки.
Частина несправностей сучасного навантажувача за визначенням не має видимих зовнішніх ознак, доки не стане критичною. Контролер тяги може втрачати зв’язок з головним блоком періодично, на долі секунди – водій відчує короткочасний ривок або провал потужності, але зовні машина виглядатиме абсолютно справною. Тяговий акумулятор може мати просілі елементи, яких не видно без спеціального тесту ємності. Датчик тиску в гідравлічному контурі може давати неточні показання, через що насос працює з перевантаженням – механічно нічого не тріснуло, але ресурс компонентів витрачається прискорено.
На практиці це означає що два навантажувачі можуть виглядати однаково справними при огляді. Насправді один з них вже працює на межі ресурсу через електронну несправність, яку видно тільки на екрані діагностичного інструменту.
Архітектура електроніки сучасного навантажувача
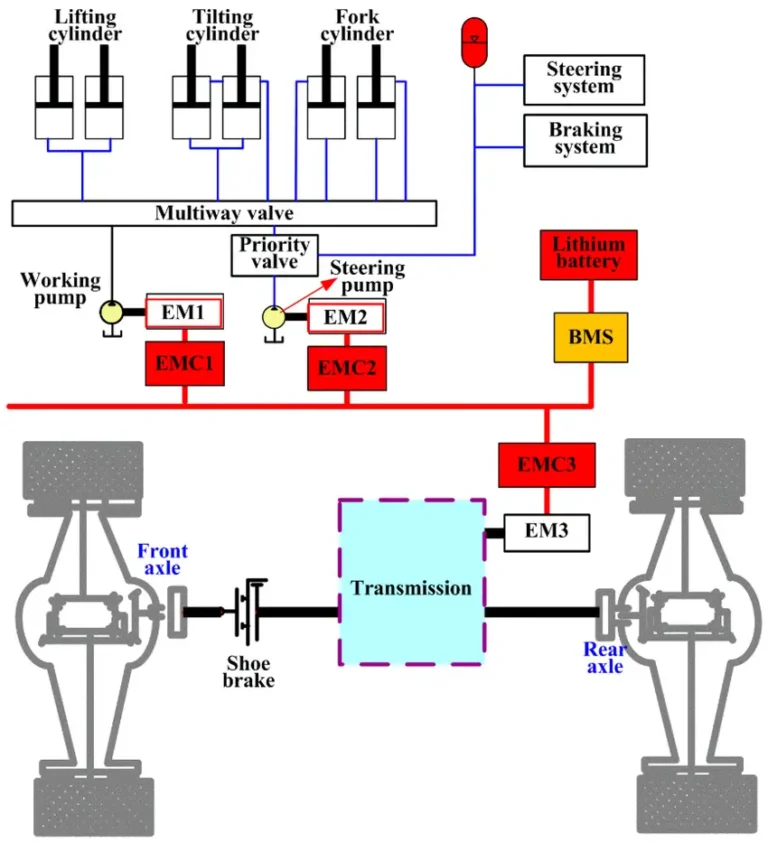
Електричний навантажувач – це не одна електронна система, а кілька окремих контролерів, що працюють паралельно. Типова архітектура включає окремий контролер тяги (traction controller), окремий контролер гідравлічного насоса, контролер керма і дисплейний блок.
Ці контролери обмінюються даними через CAN-шину – ту саму технологію, що використовується на вантажівках і будівельній техніці. Головний блок (система управління машиною, у частини виробників позначається як VSM – Vehicle System Manager) працює за принципом master, а контролери окремих систем – slave. Якщо master не отримує очікуваних повідомлень від контролера гідравліки чи тягового контролера – це фіксується як комунікаційна помилка CAN, навіть коли кожен окремий компонент фізично справний.
Ця архітектура технічно споріднена з тим, що ми детально розбирали у статті про CAN-шину вантажівок. Принцип окремого контролера гідравліки теж не унікальний саме для навантажувачів – він описаний у статті про діагностику будівельної техніки. Навантажувач, екскаватор і сучасна вантажівка влаштовані за дуже схожою логікою – кілька “мозків” замість одного, пов’язаних спільною мережею.
"Примарні" коди: коли проблема є, але вона не стабільна
Окрема і менш очевидна категорія несправностей – це так звані “ghost codes”, примарні коди помилок. У CAN-мережі можуть виникати короткочасні аномалії сигналу – цілісність даних порушується на частку секунди, достатньо щоб контролер зафіксував помилку, але недостатньо довго щоб стан залишався активним. Результат – код з’являється в історії, а при повторній перевірці система показує “все гаразд”.
Типова причина таких примарних кодів – просідання напруги тягового акумулятора під навантаженням. Акумулятор видає нестабільну напругу саме в момент пікового навантаження – наприклад коли підйом важкого вантажу відбувається одночасно з рухом. Це може одночасно викликати кілька непов’язаних на перший погляд кодів у різних контролерах. Без комп’ютерної діагностики складно зрозуміти, що причина одна, а не три окремі несправності.
Чому коди помилок різняться між виробниками
На відміну від вантажівок, де існує відносно уніфікований галузевий стандарт J1939, виробники навантажувачів історично використовують власні формати кодів. Toyota позначає несправності через E-коди і A-коди (наприклад E9-1 для несправності головного контролера). Yale і Hyster використовують літерно-цифрові коди типу AL06 чи числові DTC на кшталт 2236-12 для помилок CAN-зв’язку. Crown використовує прості числові коди – наприклад код 10 означає помилку CAN-шини. Nissan і Doosan мають свої власні системи позначень.
| Виробник | Формат кодів | Приклад |
|---|---|---|
| Toyota | E-коди, A-коди | E9-1 – несправність головного контролера |
| Yale / Hyster | AL-коди, числові DTC | AL06 – тяга і гідравліка не працюють |
| Crown | Числові коди | Код 10 – помилка CAN-шини |
| Nissan | Літерно-цифрові E-коди | E-45 – помилка CAN-зв’язку між модулями |
Практичний наслідок цієї різниці – неможливо завчити “універсальний список кодів” для складської техніки. Правильна діагностика потребує або знання специфіки конкретного виробника, або інструменту, який автоматично розшифровує код відповідно до бренду і моделі машини.
Тягові акумулятори - окрема категорія діагностики
Для електричних навантажувачів стан тягового акумулятора – це не другорядне питання, а один з найчастіших прихованих факторів несправностей. Батарея може формально заряджатись і показувати прийнятну напругу на холостому ході, але втрачати ємність під реальним навантаженням.
Повноцінна перевірка включає тест фактичної ємності батареї (а не тільки напруги), виявлення просілих або підкорочених окремих елементів у батарейній збірці, і оцінку залишкового ресурсу. Без такого тесту несправність акумулятора часто помилково діагностується як проблема контролера тяги – симптоми (втрата потужності під навантаженням, непередбачувана поведінка) можуть збігатися.
Коли саме варто переходити до комп'ютерної діагностики
Кілька практичних сигналів, коли візуального огляду вже недостатньо:
- Загорівся індикатор несправності на дисплеї – навіть якщо машина продовжує працювати видимо нормально
- Короткочасні провали потужності або ривки без видимої механічної причини
- Непередбачувана поведінка гідравліки – сповільнена реакція на підйом, нерівномірне утримання вантажу
- Техніка “раптово” глухне і заводиться знову без явного патерну
- Планова діагностика за напрацюванням – складська техніка зазвичай потребує перевірки і налаштування кожні 2000 годин роботи, незалежно від наявності видимих симптомів
- Після заміни контролера, датчика чи акумулятора – перевірка що новий компонент коректно “спілкується” з рештою системи через CAN
Послідовність комп'ютерної діагностики навантажувача
Системний підхід дає точніший результат ніж спроба вгадати причину за одним симптомом.
Крок 1. Зчитати всі активні і збережені коди з усіх контролерів. Не тільки з того блоку, який показав помилку на дисплеї – часто причина лежить в суміжному контролері, а симптом проявляється в іншому.
Крок 2. Перевірити історію кодів, а не тільки поточний стан. Примарні CAN-помилки можуть вже зникнути з активного списку, але залишаються в історії – і саме вони часто пояснюють нестабільну поведінку машини.
Крок 3. Протестувати тяговий акумулятор окремо. Тест ємності під навантаженням, а не тільки напруги на холостому ході – виключити батарею як першопричину перед тим як підозрювати контролери.
Крок 4. Порівняти командовані і фактичні параметри гідравліки. Так само як і на будівельній техніці – розбіжність між тим, що контролер “наказує”, і тим, що фактично відбувається, часто вказує на конкретний несправний вузол навіть без явного коду.
Крок 5. Перевірити CAN-мережу на фізичному рівні за потреби. Якщо коди вказують на комунікаційну помилку – перевірка опору і напруги на шині визначить, чи це проблема проводки, чи несправність конкретного контролера.
Чому планова діагностика дешевша за ремонт за фактом
Логіка “не ремонтуємо, поки не зламалось” на перший погляд економить гроші. На практиці складська техніка працює за графіком складу – і непланова поломка навантажувача посеред робочого дня зупиняє не тільки саму машину, а й весь процес навколо неї: вантаження, розвантаження, логістичний ланцюг.
Планова комп’ютерна діагностика виявляє проблему контролера чи акумулятора на ранній стадії, коли ще є вибір – полагодити зараз у зручний час, чи чекати поки машина стане недієздатною в найменш зручний момент. Різниця у вартості теж суттєва: заміна контролера за графіком – планова операція. Та сама заміна після того як контролер вийшов з ладу посеред зміни – це вже інша історія. Тут і вартість деталі, і втрачений час, і часто додаткові витрати на терміновий виклик майстра.
Для парку з кількома одиницями техніки регулярна діагностика за напрацюванням (ті самі орієнтовні 2000 годин) дозволяє планувати обслуговування заздалегідь, а не реагувати на кожну поломку окремо в режимі пожежі.
Обладнання для діагностики складської техніки
Для роботи з електронікою навантажувачів потрібен спеціалізований мультимарочний інструмент. Він повинен зчитувати коди різних виробників у їхньому власному форматі, показувати живі параметри контролерів тяги і гідравліки, і виконувати тест тягових акумуляторів. Детальніше про таке обладнання – на сторінці Jaltest MHE.
Для консультації по підбору обладнання під конкретний парк складської техніки – зв’яжіться з нами.
Висновок
Сучасний навантажувач керується кількома окремими електронними контролерами, що обмінюються даними через CAN-мережу. Значна частина несправностей – просідання акумулятора, комунікаційні збої, розсинхронізація контролерів – не має видимих зовнішніх ознак, доки не стає критичною. Візуальний огляд залишається необхідним першим кроком, але не замінює комп’ютерну діагностику там, де причина лежить всередині електроніки.
FAQ - Поширені запитання
Чим комп’ютерна діагностика навантажувача відрізняється від звичайного огляду?
Візуальний огляд виявляє механічні проблеми – тріщини, протікання, видимий знос. Комп’ютерна діагностика читає коди помилок з електронних контролерів і показує живі параметри тяги і гідравліки. Вона виявляє несправності без зовнішніх ознак – наприклад просідання тягового акумулятора під навантаженням або комунікаційні збої між контролерами.
Чому коди помилок навантажувачів різних брендів несхожі один на одного?
На відміну від вантажівок з уніфікованим стандартом J1939, виробники навантажувачів історично використовують власні формати кодів. Toyota – E-коди і A-коди, Yale і Hyster – AL-коди і числові DTC, Crown – прості числові коди. Універсального списку кодів для всіх брендів не існує.
Що таке “примарні” коди помилок (ghost codes)?
Це короткочасні аномалії сигналу в CAN-мережі, коли контролер фіксує помилку, яка потім зникає – при повторній перевірці система показує нормальний стан. Типова причина – просідання напруги тягового акумулятора в момент пікового навантаження, що може одночасно викликати кілька непов’язаних на перший погляд кодів.
Чи можна визначити несправність акумулятора без спеціального тесту?
Ні надійно. Акумулятор може показувати прийнятну напругу на холостому ході, але втрачати ємність під реальним навантаженням. Потрібен тест фактичної ємності під навантаженням і перевірка окремих елементів батарейної збірки – без цього несправність акумулятора часто помилково діагностується як проблема контролера тяги.
Як часто потрібна планова комп’ютерна діагностика навантажувача?
Орієнтовний інтервал для складської техніки – кожні 2000 годин напрацювання, незалежно від наявності видимих симптомів. Планова перевірка дозволяє виявити проблеми контролерів і акумулятора до того, як вони стануть критичними.
Чи потрібна комп’ютерна діагностика після заміни контролера чи акумулятора?
Так. Новий компонент повинен коректно “спілкуватися” з рештою системи через CAN-мережу. Перевірка після заміни виявляє проблеми конфігурації чи зв’язку, які не завжди проявляються одразу при першому запуску.