
Діагностика спецтехніки: чим обслуговування екскаваторів і навантажувачів відрізняється від вантажівок
Коротко: Будівельна і спеціальна техніка – екскаватори, навантажувачі, крани, дорожні котки – технічно складніша для діагностики за звичайні вантажівки. Причина в архітектурі керування: крім двигуна, електронний контроль тут поширюється на гідравлічну систему (насос, розподільники, виконавчі механізми), яка керується окремим контролером і обмінюється даними з основним ЕБУ через CAN-шину. Несправність може ховатись не в електроніці як такій, а в неузгодженості між механічною гідравлікою і її електронним керуванням – а це вимагає інструменту, який бачить обидві сторони системи одночасно і охоплює специфічні протоколи виробників спецтехніки (Caterpillar, Komatsu, Volvo CE, Liebherr, JCB, Hitachi та інших).
Механік, який переходить з обслуговування вантажівок на будівельну і спеціальну техніку, часто стикається з несподіванкою: та сама логіка діагностики – підключити сканер, зчитати коди, подивитись живі параметри – працює не завжди так само прямолінійно. Причина в тому, що спецтехніка має додатковий рівень складності, якого немає у звичайної вантажівки: електронне керування гідравлікою.
Двигун - лише частина системи
На вантажівці основне джерело “розуму” техніки – блок керування двигуном (ECU) і трансмісією, обидва працюють в добре стандартизованому середовищі J1939. На екскаваторі, навантажувачі, крані чи дорожньому котку до цього додається ще один повноцінний рівень електронного керування – гідравлічна система.
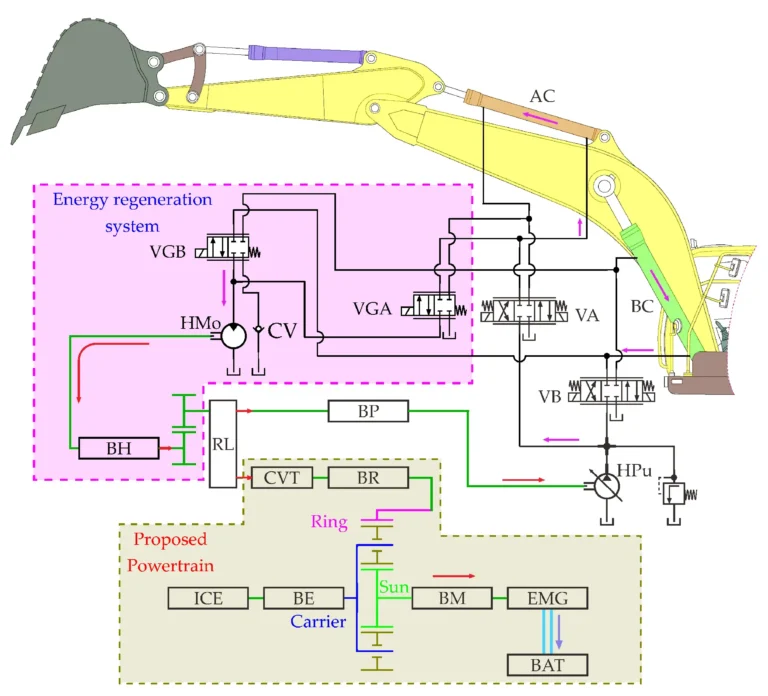
Сучасна спецтехніка з електрогідравлічним керуванням (electrohydraulic control) працює за такою логікою: оператор рухає джойстик, датчик положення джойстика передає сигнал контролеру машини, той аналізує ситуацію (в якому режимі працює техніка – копання, підйом, планування), і передає команди окремому контролеру гідравлічного насоса або розподільним клапанам. Датчики тиску на насосі і в контурах, датчик кута нахилу похилої шайби насоса (swivel angle sensor), датчики положення виконавчих циліндрів – все це формує замкнутий контур керування, окремий від “класичної” автомобільної електроніки двигуна і трансмісії.
Ключовий технічний нюанс: контролер гідравлічного насоса і основний контролер машини можуть бути фізично різними електронними блоками, які обмінюються даними між собою через ту саму CAN-шину, що і решта системи. Це означає що повноцінна діагностика вимагає доступу не тільки до двигуна, а і до цього окремого рівня керування гідравлікою – інакше значна частина потенційних несправностей залишається невидимою для сканера.
Чому несправність гідравліки складно "побачити" звичайним сканером
Класична несправність двигуна вантажівки зазвичай супроводжується конкретним кодом помилки (DTC) – датчик вийшов за межі норми, форсунка не спрацьовує, тиск палива нижче порогу. З гідравлічною системою спецтехніки картина часто інша.
Проблема може проявлятись не як “несправність компонента”, а як розсинхронізація між механічною і електронною частиною системи: насос фізично справний, контролер видає правильну команду, але виконавчий механізм реагує повільніше або з відхиленням через знос ущільнень, забруднення робочої рідини чи мікроскопічну втрату продуктивності насоса. Такий стан не завжди генерує чіткий код помилки – він проявляється як “машина працює трохи не так” – повільніше піднімає стрілу, нерівномірно тримає навантаження, відчувається запізнення реакції на джойстик.
Для виявлення такої проблеми недостатньо просто прочитати коди – потрібен доступ до живих параметрів гідравлічної системи в реальному часі: фактичний тиск у контурах, реальне положення розподільних клапанів, кут нахилу похилої шайби насоса порівняно з командованим значенням. Порівняння командованого і фактичного значення – головний діагностичний інструмент для гідравліки, аналогічно тому, як порівнюють командований і фактичний тиск AdBlue на вантажівці.
Специфіка виробників: чому один сканер під усе - виняток, а не правило
Ринок будівельної і спеціальної техніки суттєво фрагментованіший за ринок вантажівок. Якщо на дорозі домінує відносно невелика кількість великих виробників (MAN, Scania, Volvo, DAF, Mercedes, Iveco), то в сегменті спецтехніки одночасно активно представлені десятки виробників з власними протоколами і архітектурою електроніки: Caterpillar, Komatsu, Volvo Construction Equipment, Liebherr, JCB, Hitachi, Case Construction, New Holland Construction, Bobcat, Doosan/Develon, Hyundai Construction Equipment, Kubota, Terex та інші – причому кожен з них охоплює широкий спектр типів техніки: екскаватори, колісні навантажувачі, бульдозери, крани, дорожні котки, підмітальні машини, стаціонарні двигуни.
Це означає що для повноцінного обслуговування навіть середнього парку змішаної техніки потрібне мультимарочне діагностичне рішення саме під цей сегмент – з окремим покриттям кожного виробника, окремими діагностичними кабелями під різні типи роз’ємів, і підтримкою специфічних функцій кожної марки (наприклад калібрування гідравлічного насоса Caterpillar відрізняється технічно від аналогічної процедури на Komatsu чи Volvo CE).
Типові категорії несправностей спецтехніки
Проблеми двигуна – за принципом мало відрізняються від вантажівок: паливна система, турбокомпресор, система очищення вихлопу (DPF, SCR на сучасній техніці Euro 5/6 стандартів застосовується і для стаціонарних та мобільних двигунів спецтехніки). Детальніше про типову проблему сажового фільтра – у статті «DPF на вантажівці – чому забивається сажовий фільтр і як працює регенерація», механізм актуальний і для дизельних двигунів будівельної техніки.
Проблеми гідравлічної системи – специфічна для спецтехніки категорія: знос насоса, забруднення робочої рідини, несправність пропорційних клапанів, розсинхронізація між командованими і фактичними параметрами тиску та потоку.
Проблеми електроніки керування – несправність датчиків положення джойстика, датчиків тиску в контурах, обрив чи КЗ в CAN-шині між контролером машини і контролером насоса – принципово подібно до діагностики CAN-шини на вантажівці, тільки з іншою кількістю і типом вузлів у мережі.
Проблеми систем стабільності і безпеки – на сучасній техніці (кранах, навантажувачах з підвищеним центром ваги) все частіше застосовуються електронні системи контролю навантаження і стабільності, які теж є частиною електронної архітектури машини і піддаються діагностиці.
Різноманітність діагностичних роз'ємів - ще один прихований бар'єр
Навіть коли протокол обміну даними формально той самий (J1939), фізичне підключення до техніки різних виробників далеко не завжди уніфіковане. Показовий приклад – Caterpillar: для дорожньої техніки (вантажівок) компанія використовує стандартний J1939-роз’єм, а для позашляхової і будівельної техніки – власний фірмовий сірий 9-контактний роз’єм Deutsch з іншим розташуванням пінів. Це зроблено свідомо, щоб фізично унеможливити помилкове підключення інструменту для дорожньої техніки до позашляхової – штекери просто не стикуються між собою.
Подібна ситуація і в інших виробників: розташування діагностичного роз’єму може бути під панеллю кабіни, в окремому технічному відсіку, інтегроване в приладову панель – причому навіть у межах однієї марки різні моделі і роки випуску можуть відрізнятись. Стандартний 9-контактний J1939-роз’єм (SAE J1939-13) теж існує у двох варіантах – Тип 1 (чорний, один CAN-канал, до 250 кбіт/с) і Тип 2 (зелений, два CAN-канали, до 500 кбіт/с чи вище) – конструктивно несумісних в один бік: зелений кабель фізично підключається до чорного роз’єму, а навпаки ні.
Практичний наслідок для сервісу що обслуговує змішаний парк спецтехніки: потрібен не один кабель, а цілий набір перехідників і фірмових кабелів під конкретні марки і типи роз’ємів. Це один з менш очевидних, але цілком реальних бар’єрів входу в обслуговування спецтехніки – технічно підготовлений механік з правильним програмним забезпеченням все одно не зможе підключитись до машини без відповідного фізичного кабелю.
Послідовність діагностики спецтехніки: від симптому до причини
З огляду на описану вище складність архітектури, підхід “спочатку зчитати коди” тут працює гірше, ніж на вантажівці. Ефективніша послідовність виглядає так.
Крок 1. Зафіксувати симптом у термінах роботи машини, а не тільки коду. “Повільно піднімає стрілу”, “нерівномірно тримає навантаження при повороті”, “запізнюється реакція на джойстик” – ці формулювання підказують у якому контурі шукати проблему ще до підключення сканера.
Крок 2. Зчитати всі активні і збережені коди – і двигуна, і гідравлічного контролера окремо. Важливо перевірити обидва рівні системи, а не тільки той блок, до якого підключився сканер за замовчуванням.
Крок 3. Порівняти командовані і фактичні параметри гідравліки в реальному часі. Тиск у контурах, положення джойстика, реальна реакція виконавчого механізму – якщо є розбіжність між тим що система “наказує” і тим що фактично відбувається, це і є вказівка на конкретний вузол проблеми, навіть за відсутності явного коду.
Крок 4. Перевірити стан робочої рідини і фільтрів. Значна частина проблем гідравліки має неелектронну першопричину – забруднення оливи, знос фільтрів, повітря в системі – які електроніка фіксує опосередковано через аномальні параметри тиску чи температури, а не напряму.
Крок 5. Виконати специфічні для виробника тести і калібрування якщо потрібно. Після ремонту чи заміни компонента гідравліки (насоса, клапана, датчика) часто потрібне повторне калібрування системи – процедура специфічна для кожного виробника.
Що це означає практично для підприємств що обслуговують спецтехніку
Для СТО, ремонтних майстерень і технічних служб підприємств, які працюють з будівельною і спеціальною технікою, з описаного вище випливає кілька практичних висновків:
- Діагностика тільки двигуна дає неповну картину – значна частина реальних проблем спецтехніки лежить у гідравлічній частині системи, яка вимагає окремого рівня доступу
- Порівняння командованих і фактичних параметрів (тиск, положення, кут нахилу насоса) – ключовий метод виявлення несправностей, які не завжди супроводжуються явним кодом помилки
- Змішаний парк техніки різних виробників вимагає мультимарочного рішення з широким покриттям, а не набору окремих інструментів під кожну марку
- Специфічні функції калібрування і налаштування гідравліки після ремонту (заміна насоса, клапанів, датчиків) технічно різняться між виробниками і вимагають доступу до відповідних процедур
Обладнання для діагностики спецтехніки
Для повноцінної роботи з будівельною і спеціальною технікою – екскаваторами, навантажувачами, кранами, дорожньою і комунальною технікою – потрібен спеціалізований мультимарочний інструмент з покриттям саме цього сегменту, окремим від інструментів для легкових авто чи вантажівок. Такі рішення охоплюють одночасно десятки виробників спецтехніки і забезпечують доступ як до двигуна, так і до електронного керування гідравлічною системою.
Детальніше про обладнання для діагностики будівельної і спеціальної техніки – на сторінці Jaltest OHW.
Для консультації по підбору обладнання під конкретний парк техніки – зв’яжіться з нами.
Висновок
Діагностика спецтехніки складніша за діагностику вантажівок не через “гіршу” електроніку, а через додатковий рівень складності архітектури – електронне керування гідравлічною системою, яке працює паралельно з двигуном і має власні контролери, датчики і протоколи. Значна частина реальних несправностей такої техніки лежить саме в розсинхронізації між механічною гідравлікою і її електронним керуванням, а не в класичних “кодах помилок” двигуна.
Для механіків і підприємств, що переходять від обслуговування вантажівок до спецтехніки, головний практичний висновок – потрібен інструмент, який бачить обидва рівні системи одночасно (двигун і гідравліку), і покриває фрагментований ринок виробників будівельної техніки з їхніми специфічними протоколами.
FAQ - Поширені запитання
Чому діагностика екскаватора складніша за діагностику вантажівки?
Тому що крім двигуна на екскаваторі присутній окремий рівень електронного керування гідравлічною системою – контролер насоса, датчики тиску, датчик кута нахилу похилої шайби насоса. Ці компоненти обмінюються даними з основним контролером машини через CAN-шину, і значна частина реальних несправностей лежить саме в цій частині системи, а не тільки в двигуні.
Чи всі несправності гідравліки супроводжуються кодом помилки?
Ні. Розсинхронізація між командованим і фактичним значенням тиску чи положення клапана (через знос, забруднення робочої рідини, мікроскопічну втрату продуктивності насоса) не завжди генерує чіткий код помилки. Виявити таку проблему можна порівнюючи командовані і фактичні параметри через живі дані, а не тільки через зчитування кодів.
Чи можна обслуговувати спецтехніку різних виробників одним інструментом?
Так, за умови що інструмент має мультимарочне покриття саме сегменту будівельної та спецтехніки з підтримкою основних виробників – Caterpillar, Komatsu, Volvo CE, Liebherr, JCB, Hitachi, Case Construction та інших. Кожен виробник має власні протоколи і специфічні функції калібрування, тому важливе саме широке офіційне покриття.
Чи актуальна проблема DPF для спецтехніки?
Так. Дизельні двигуни сучасної будівельної техніки і стаціонарні двигуни, що встановлюються на спецтехніку, підпорядковуються тим самим екологічним стандартам що і вантажівки і оснащуються аналогічними системами очищення вихлопу, включно з DPF.
Що таке контролер насоса і чим він відрізняється від ECU двигуна?
Контролер насоса (pump ECM/valve ECM) – окремий електронний блок, який керує роботою гідравлічного насоса і розподільних клапанів на основі команд від основного контролера машини і сигналів датчиків тиску та положення. Це окремий рівень електроніки, відмінний від блока керування двигуном, хоча обидва обмінюються даними через ту саму CAN-мережу.
Яке обладнання потрібне для повноцінної діагностики спецтехніки?
Спеціалізований мультимарочний інструмент з широким покриттям виробників будівельної і спеціальної техніки, який дає доступ як до двигуна, так і до електронного керування гідравлічною системою. Детальніше на сторінці Jaltest OHW.
Чому Caterpillar використовує різні діагностичні роз’єми для дорожньої і позашляхової техніки?
Для дорожньої техніки (вантажівок) Caterpillar використовує стандартний J1939-роз’єм, а для позашляхової і будівельної техніки – власний фірмовий 9-контактний роз’єм Deutsch з іншим розташуванням пінів. Це зроблено свідомо, щоб унеможливити помилкове підключення – штекери фізично не стикуються між собою.
Чому потрібен цілий набір кабелів для обслуговування різних марок спецтехніки?
Навіть коли протокол обміну даними той самий (J1939), фізичне підключення відрізняється – різні виробники використовують власні фірмові роз’єми, різне розташування контактів і різне фізичне розміщення діагностичного порту на машині. Для роботи з кількома марками потрібен набір відповідних перехідників і кабелів, а не один універсальний кабель.